Японские инженеры напечатали на 3D-принтере искусственные мышцы и связки для робота
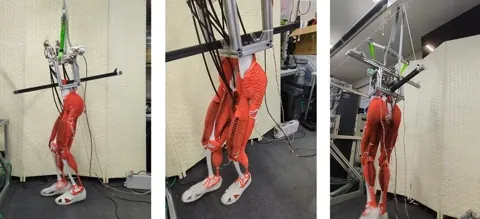
Группа исследователей из Токийского университета под руководством Кэя Окады создала упругие решетчатые элементы из полиуретана, имитирующие мышцы, сухожилия и связки человека. Технологию проверили на полноразмерных роботизированных ногах.
Инженеры из Токийского университета разработали способ печатать на 3D-принтере искусственные мягкие ткани для мышечно-скелетных роботов — мышцы, сухожилия, связки и амортизирующие вставки. Работу возглавил Кэй Окада, статья вышла в журнале Advanced Intelligent Systems.
Детали изготавливают из гибкого термопластичного полиуретана в виде решетчатых структур: трехмерный объем заполняют стержнями, образующими повторяющиеся ячейки. Жесткость и упругость конструкции задаются размером ячеек, толщиной и числом стержней. Разреженная решетка получается мягкой и растяжимой — такую используют для мышц, плотная — жесткой, как сухожилие. Мышцу и сухожилие при этом можно напечатать одной деталью с плавным переходом между ними. Внутри мышечных решеток проходят каналы для тросов, которые натягивают электродвигатели.
Тем же методом печатают связки для суставов: сначала строят узор на плоскости, затем проецируют его на поверхность сустава и печатают объемную деталь, которую крепят винтами к соседним костям. Меняя плотность и расположение перемычек, задают направления, в которых сустав может сгибаться, обходясь без шарниров и подшипников.
Испытания показали: при увеличении толщины стержней с 1,5 до 3 миллиметров модуль Юнга решетки растет примерно в 28 раз. Элементы выдержали 999 циклов сжатия и растяжения, хотя мышечные решетки потеряли до 19 процентов жесткости, а сухожильные — почти половину, причем основная деградация приходится на первую сотню циклов.
Для проверки метода собрали человекоподобные ноги длиной 95 сантиметров с тремя суставами и шестью искусственными мышцами — кости напечатали из PLA-пластика, моторы разместили в тазу. Из двух таких ног собрали двуногого робота, который сымитировал шаги, подвешенный на внешних тросах. Самостоятельно ходить он пока не может: управлять системой с множеством мягких деформируемых элементов сложнее, чем жестким роботом с обычными суставами. Дальше авторы планируют собрать полноразмерного гуманоида и попробовать машинное обучение для управления его движениями.